로봇의 손이 AI의 눈이 되다: 1X NEO의 촉각 혁신
1X가 공개한 25자유도 촉각 로봇 손은 움직임과 감각을 하나의 인터페이스로 결합합니다. 핵심 사양과 피지컬 AI 산업에 미칠 영향을 짚었습니다.
휴머노이드 로봇의 경쟁력은 머리보다 손끝에서 갈릴 수 있습니다. 노르웨이 로봇 기업 1X가 공개한 NEO의 차세대 로봇 손은 물체를 움직이는 구동 장치에 그치지 않고, 접촉 정보를 읽어들이는 촉각 센서로 설계됐습니다.
핵심은 ‘읽고 쓰는(Read-Write) 손’이라는 개념입니다. 손가락으로 힘을 가하는 동시에 그 반작용을 읽고, 미끄러짐과 접촉 위치를 감지해 힘을 다시 조절합니다. 카메라 중심의 로봇 인식이 접촉 기반 학습으로 확장되는 지점입니다.
25자유도와 힘줄 구동, 무엇이 다른가
NEO의 손은 손가락과 손바닥 22자유도, 손목 3자유도를 합쳐 총 25자유도를 제공합니다. 1X는 약 5:1~15:1의 낮은 감속비와 힘줄 구동 구조를 적용했습니다. 높은 감속비의 기어가 접촉력을 흡수하는 기존 구조와 달리, 외부에서 들어온 힘이 관절과 모터로 되돌아오는 역구동성을 확보하려는 설계입니다.
손가락을 밀면 자연스럽게 물러나면서 어느 정도의 힘이 들어왔는지 측정합니다. 모든 관절이 폐루프 방식으로 제어돼 손의 자세와 힘을 함께 파악하며, 손끝과 표면의 촉각 센서는 수직력·접촉 위치·전단력을 측정합니다. 물체가 미끄러지기 시작할 때 이를 감지해 쥐는 힘을 바꾸는 식입니다.
- 자유도: 손가락·손바닥 22 + 손목 3
- 정밀도: 제조사 기준 위치 정확도 ±0.2mm
- 촉각: 압력, 접촉 위치, 전단력 감지
- 내환경성: IP68 방수·방진, 식품 접촉 안전 소재
- 내구성: 주요 부품 수백만 회, 손목 200만 회 이상 고부하 시험
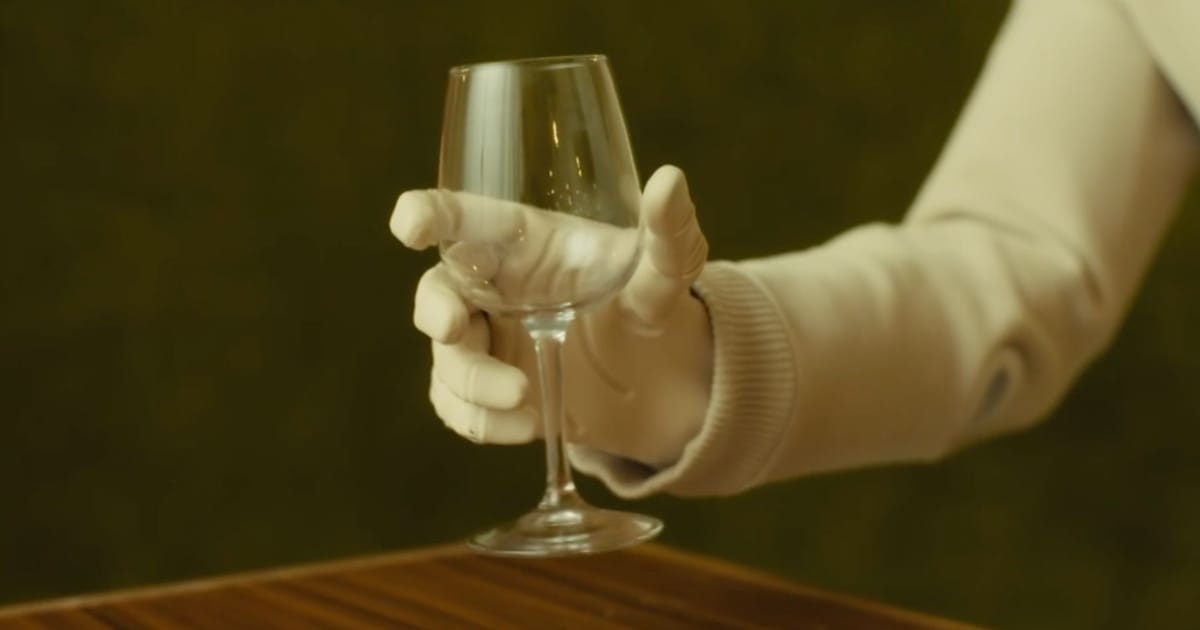
1X가 공개한 시연 범위도 넓습니다. 나사와 동전 집기, 전구 돌려 끼우기, USB-C 케이블 연결, 와인잔 잡기, 주전자에서 차 따르기, 재킷 지퍼 올리기, 수어 표현 등이 포함됩니다. 이는 단순한 집기와 놓기보다 정밀 조작과 힘 조절이 필요한 작업들입니다.
진짜 변화는 ‘촉각 데이터의 규모’다
사람은 낯선 물체를 만질 때 단단함, 무게, 질감, 형태를 손으로 확인합니다. 1X의 설계도 같은 원리를 지향합니다. 로봇 손이 행동을 수행하면서 힘과 접촉 정보를 동시에 기록하면, 한 번의 조작이 곧 하나의 학습 샘플이 됩니다.
이 구조는 카메라만으로 다루기 어려운 투명한 물체, 쉽게 변형되는 물체, 다른 물체에 가려진 대상에서 특히 중요합니다. 시각 모델이 “무엇인지” 판단한다면 촉각은 “어떻게 잡혀 있는지”를 알려줍니다. 피지컬 AI의 병목이 인식 정확도에서 실제 세계와의 안정적인 상호작용으로 이동하고 있다는 뜻입니다.
연간 1만 개 생산 능력이 갖는 전략적 의미
1X는 전용 생산라인에서 이미 수백 개의 손을 만들었고, 올해 최대 1만 개를 생산할 능력을 확보했다고 밝혔습니다. 모터, 전자장치, 힘줄, 폴리머 피부와 촉각 센서까지 자체 제작하는 수직 통합 방식입니다.
이 숫자의 의미는 판매량보다 데이터에 있습니다. 같은 구조의 손이 대규모로 배치되면 다양한 환경에서 접촉·힘·성공·실패 데이터를 동일한 형식으로 축적할 수 있습니다. 하드웨어 표준화가 학습 데이터의 품질과 양을 동시에 끌어올리는 선순환을 만들 수 있습니다.
아직 검증해야 할 세 가지
다만 공개 시연과 제조사 사양만으로 사람 수준의 범용 손재주가 입증된 것은 아닙니다.
- 현장 재현성: 정돈된 시연 환경이 아닌 가정과 작업장에서 같은 성공률을 유지하는지 확인해야 합니다.
- 유지보수 비용: 힘줄, 피부, 촉각 센서가 반복 충격과 오염 속에서 얼마나 쉽게 교체·수리되는지가 상용성을 좌우합니다.
- 학습의 일반화: 25자유도를 갖췄다는 사실과 처음 보는 물체를 안정적으로 다루는 능력은 별개의 문제입니다.
생산 능력 역시 실제 생산·출하량이 아니라 1X가 밝힌 최대 생산 가능 규모입니다. 앞으로 독립적인 내구성 시험, 작업별 성공률, 정비 주기와 비용이 공개돼야 기술의 경제성을 판단할 수 있습니다.
결론: 휴머노이드의 API는 손이다
두 손가락 그리퍼가 로봇에게 제공하는 동사가 ‘집기·놓기·밀기’에 머문다면, 촉각과 다관절을 결합한 손은 돌리기·끼우기·느끼기·힘 조절하기까지 행동의 어휘를 넓힙니다. 1X의 표현처럼 휴머노이드를 현실 세계의 컴퓨터로 본다면, 손은 물리 세계에 접속하는 API입니다.
이번 발표의 가장 중요한 메시지는 화려한 손동작 자체가 아닙니다. 움직임과 감각을 같은 하드웨어 경로에 결합하고, 이를 대량 생산 가능한 데이터 수집 장치로 만들려는 시도입니다. 피지컬 AI 경쟁에서 모델의 지능만큼이나 센서·구동·제조가 중요해지고 있다는 신호입니다.
참고 자료
1X, NEO’s Hands | An API to the Physical World
AI타임스, 사람처럼 만지고 느끼는 로봇의 손?
AI타임스, 1X ‘읽고 쓰는’ 촉각 휴머노이드 손 공개